无人矿卡突破4000台,矿山智能化的下一个卡点在哪?
 旭日财富者
▍文章来源于康谋
引言
新疆的露天煤矿夏天酷热,戈壁上一起风就是漫天沙尘,内蒙古东部的矿区冬天能冷到零下三十多度。无人驾驶矿卡就在这些地方跑,而且已经成了规模,到2025年底,全国在运行的无人驾驶矿卡已经超过4000台。
但矿卡只负责运输。行业接下来要解决的,是挖掘机、装载机、铲运机这些作业设备能不能自己干活,甚至像老师傅那样干。
这对数据的要求高了不少。光有设备看到的画面和点云不够,机手在同一时刻怎么操作也得记下来,两边还要能一一对上。
数据怎么采、采得准不准,直接决定了这类项目能不能往下走。本文就围绕三个问题来聊:矿山机械数采的市场现在是什么情况?难在哪?康谋的方案解决了哪些问题,又是怎么落地的?
11月16日下周一14:00,康谋直播将由虹科CEO对话威卡智创中心总监,探讨矿山智能化现状,详细拆解康谋矿山数采方案的技术路径与项目实践,点击下方卡片一键预约!
一、从矿卡运输,到作业装备无人化
2024年4月,国家矿山安监局等七部门印发《关于深入推进矿山智能化建设促进矿山安全发展的指导意见》,提出到2026年,煤矿和非煤矿山危险繁重岗位的智能装备或机器人替代率分别不低于30%和20%,全国矿山井下人员减少10%以上,到2030年推动开采作业少人化、无人化。今年正好是第一批目标到期的年份。
据《中国能源报》今年1月的报道,到2025年底,全国在运行的无人驾驶矿卡已经超过4000台,用上无人驾驶的矿山里有66.9%是露天煤矿,车辆数占了87.7%。中国煤炭工业协会信息化分会秘书长王丹识认为,这个行业已经过了技术验证期,开始规模化应用,未来几年保有量会向万台规模走。
运输跑通以后,无人化开始往钻机、电铲、推土机、铲运机这些环节延伸,也向井下这类更复杂的场景拓展。井下比露天难得多,收不到卫星信号,光线差,巷道又窄,但能把人从井下撤出来,价值也更大。
与此同时,数据要素层面的配套要求也在提速。
今年3月,工信部启动工业数据筑基行动,要求到2026年底建设一批高质量、标准化、可流通的行业数据集,解决工业数据在采集、汇集和使用上的瓶颈。10月,威卡联合康谋对外发布工程机械行业首个 “具身智能赋能工程机械高质量数据集”,该项目的数采支撑工作由康谋参与落地。
这些变化落到数采上,就是要采的设备多了,要采的东西也多了。
设备上,从矿卡扩展到挖掘机、装载机、铲运机和钻机,每种设备、每种工况都得单独积累数据,露天和井下的条件也完全不同;
内容上,以前主要采感知数据,让设备看清周围;现在还得把机手的操作和整机的控制状态一起记下来,让设备学会怎么干活。
所以不管是无人驾驶方案商、主机厂、电控供应商,还是做数据集的科研和产业机构,都需要一套能在矿区长期稳定运行的数采系统。
二、目前痛点:矿山数采难在哪?
乘用车上跑顺了的数采方案,直接搬到矿区,常常会“水土不服”。根据公开报道和康谋自己的项目经验,问题大多出在以下五个地方:
环境恶劣,设备先得扛得住
矿区的车载设备每天都在粉尘、泥水和颠簸里工作。露天矿冬夏温差大,高原矿区海拔能到 5000 米,井下又潮湿、淋水、光线差。普通工控机和消费级硬盘放到这种环境里,死机、掉盘、接头松动都不少见,一次故障就可能丢掉整个班次的数据。
数据源杂,还不能影响原车
矿卡做无人驾驶,主要采相机、激光雷达、毫米波雷达和组合导航的数据。而挖掘机、装载机这类作业设备还要多采一类:整机控制器在 CAN 总线上的状态和机手的操作指令,因为模型要学的就是看到什么之后手上怎么动。各家主机厂的总线协议都不一样,接口也有以太网、CAN、GMSL好几种。
中国矿业大学(北京)副教授赵红泽接受《中国能源报》采访时也提到,多系统数据融合还是技术瓶颈,跨平台通信协议和数据安全规范因为缺标准,很难统一。
另外,数采设备是加装在生产设备上的,不能影响原车控制系统正常工作。
时间对不齐,数据等于白采
感知数据和操作数据要配成对,才能拿去训练。相机、激光雷达、IMU 和总线各有各的时钟,只靠软件打时间戳,数据看着很整齐,实际可能差了几十毫秒,这就是我们往期文章里说过的伪同步。
挖掘机动作快、负载变化大,差几十毫秒,画面和动作就对不上了。到了井下没有卫星信号,GNSS 授时用不了,同步还得另想办法。
采得久,还得拿得回来
矿山设备多是几班倒连续作业,数采系统得跟着设备一直跑,最好不用专人守着。多路原始图像再加上点云,单车的数据量涨得很快,矿区网络带宽又有限,很难实时传回去。硬盘怎么换、数据怎么校验、怎么送回研发团队,都要提前想好。
有效数据少,后处理成本高
同一条运输道路、同一个装载点,设备一天要来回跑很多趟,有训练价值的往往只是少数片段,比如扬尘、夜间、雨雪、突然出现的障碍物,或者一次没对准的装载。要是全部录下来再慢慢翻,存储和标注的成本很快就压不住。
矿区还有作业人员来来往往,数据集要是对外流通,人脸这类隐私信息也得处理。
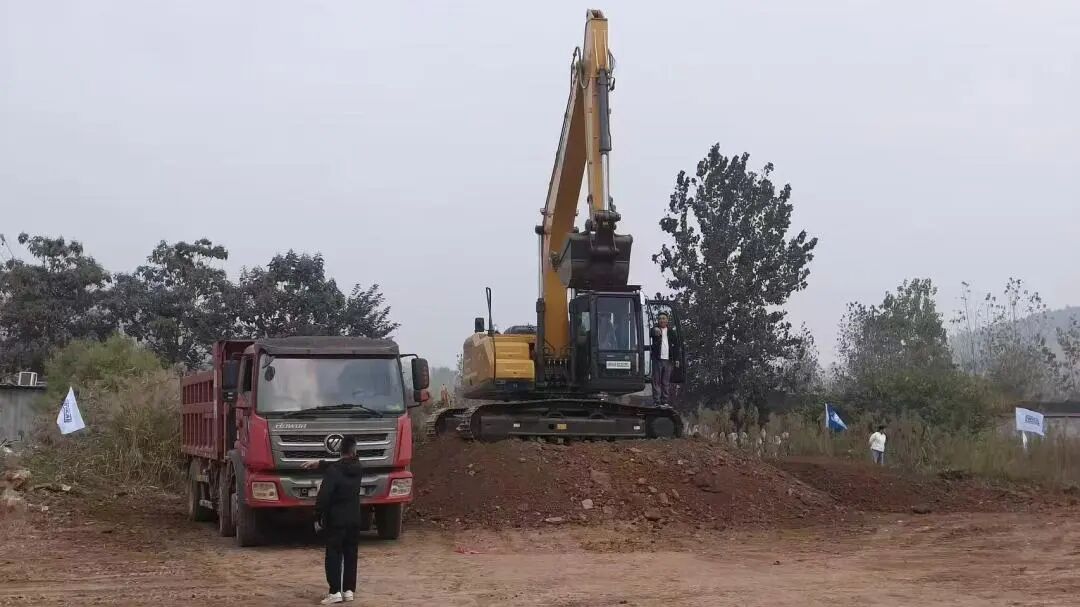
不难看出,矿山作业设备数采的难点是系统性的。恶劣工况、异构协议、时序失准、传输限制、低效标注叠加在一起,单纯复用现有自动驾驶数采方案,很难产出能够支撑具身智能学习的高质量数据。
三、康谋:矿山数采瓶颈的落地解法
康谋给工程机械和矿山无人装备做的是一套采集加同步的整体方案。
简单说,就是把多路感知数据和整机总线上的控制数据放到同一条时间轴上,在野外、井下这些工况里长时间稳定地记下来,再配上标定、数据回放和仿真验证工具,让实车采回来的数据能直接拿去做虚拟测试。
环境:适配野外和井下工况
方案能适配挖掘机、铲运机、矿卡这些设备在野外和井下的工况。在威卡项目里,方案在真实作业现场跑下来,感知数据和总线数据都稳定、同步地记录了下来。
接入:一套系统收齐,不碰原车
摄像头、激光雷达、IMU、车载以太网和 CAN 总线的数据都能接进同一套系统,整机控制状态、机手操作这些总线数据也能完整记下来。需要接原车链路的时候走旁路,采数据不影响设备干活。各家主机厂的私有协议,可以按项目单独做解析。
上车部署服务
对具身智能数据集来说,同步是最要紧的一环。方案用的是硬件级的高精度时间同步,感知数据和控制数据在采集时就用同一个时间基准,不用事后再拿软件时间戳去凑,伪同步的问题也就少了。井下收不到卫星信号,可以由车上的时间主站统一授时。
矿山场景下软实时、NTP、PTP 该怎么选,可以看我们往期文章《软实时、NTP还是PTP?矿山数采时间同步方案实测与选型》。
记录:采得久,质量也管得住
方案支持长时间、大容量的连续记录,能跟上设备多班作业的节奏。数据质量这块,康谋的全链路数采质控方案会自动统计丢帧、检查时间戳是否连续、核对各传感器之间是否同步,有问题的片段单独隔离出来。这套质控方案已经在多个实车项目上落地,整车综合丢帧率能稳定控制在0.5%以内。
筛选:边采边打标签,事后按场景挑
采的时候可以顺手给数据打标签、切片,回到平台再按场景把有价值的片段挑出来,标注和存储的钱都花在这些片段上。数据集要对外流通的话,还可以对画面里的人脸做匿名化处理。
落地实践:威卡具身智能工程机械数据集
今年10月19日的徐州第十届人工智能大会上,威卡移动控制总经理薛力戈发布了工程机械行业首个“具身智能赋能工程机械高质量数据集”。
康谋是这个项目的核心技术伙伴,全程提供数采方面的技术支持,包括多传感器同步采集、总线数据捕获和数据时序对齐。
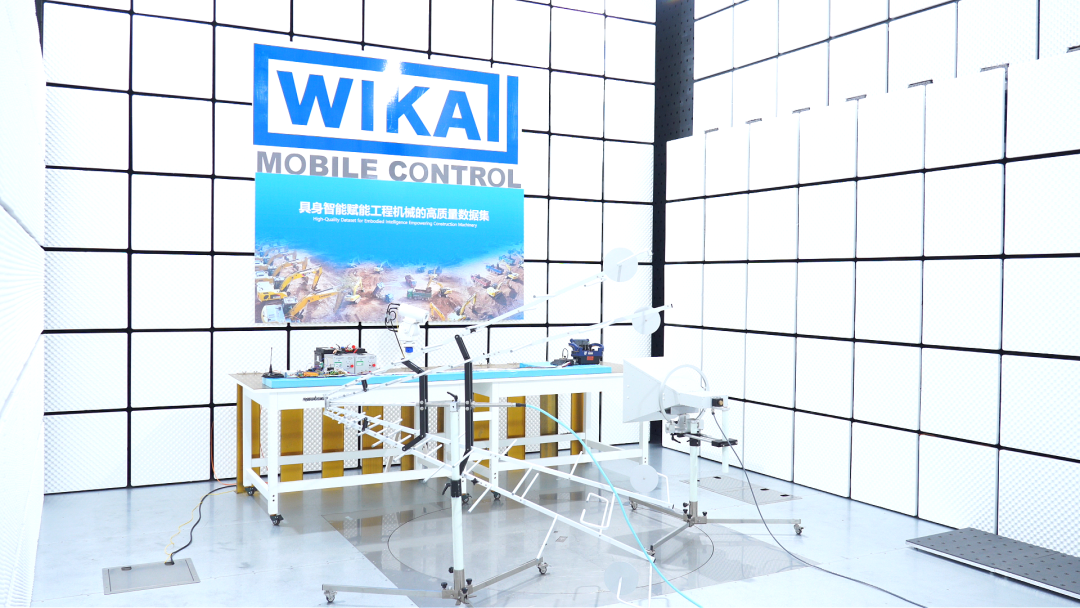
按威卡的说法,过去做的是设备的“小脑”,现在要在这个基础上长出一个能自己做决定的“大脑”。这个数据集针对的是工程机械里危险、脏、累、重的活,想把老师傅的操作经验变成模型能学的数据,训练出智能体,再装回设备上,让设备像老机手一样自己干活。
和一般的自动驾驶路采比,这个项目对数采的要求高在三个地方:
画面和操作要严格对齐。除了设备看到的东西,还要采机手当时怎么操作,两类数据少一样都不行,对不齐的话,模型学到的因果关系就是错的;
设备多,工况多。项目覆盖挖掘机、装载机等设备的 10 余种典型工况、30 余个细分作业场景,数据格式和质量要前后一致,最后才能汇成一个数据集;
数据得来自真实作业现场。采集设备要扛得住现场环境,也不能耽误施工。
项目用的就是前面介绍的这套同步数采方案。多路感知数据和整机总线数据接进同一套系统,用硬件级时间同步把两类数据的时间对齐。
方案适配矿山复杂环境,在真实作业现场稳定、同步地记录数据。采集覆盖了 10 余种典型工况、30 余个细分作业场景,施工现场各个维度的原始数据都采了下来。
接下来,双方打算和更多合作伙伴一起,把数据采集、治理和验证做成一套标准流程,让现场采集、标注核验、模型训练和装备落地能连起来,并继续在矿山这类高危场景里扩充数据集,共建工程机械领域高质量的数据生态。
四、总结
矿山机械的智能化,前几年主要是让矿卡自己跑运输,现在开始轮到挖掘机、装载机这些设备自己干活。
让矿卡跑起来,主要靠感知数据;让设备干活,还得把机手的经验也变成数据,而且要在粉尘、颠簸、低温和井下这些条件下长期、同步地采下来。
康谋这套数采方案解决的就是这件事:多源数据同步采集,适应现场环境,再把数据质量管住。依托威卡项目的落地验证,它为矿山作业装备具身智能训练提供可靠的原始数据支撑。